
全国咨询热线
全国咨询热线

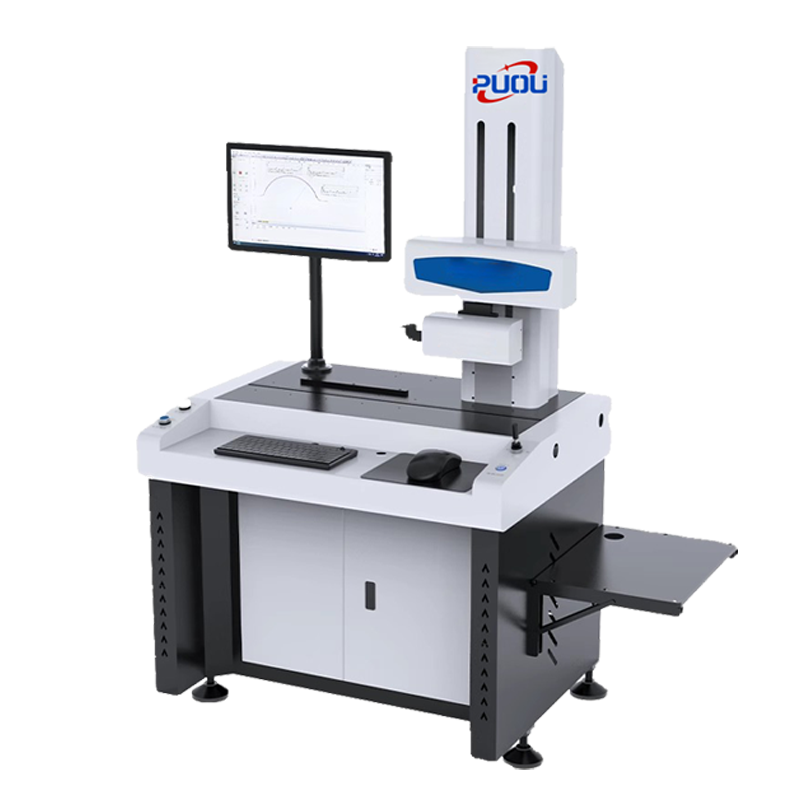
粗糙度轮廓仪
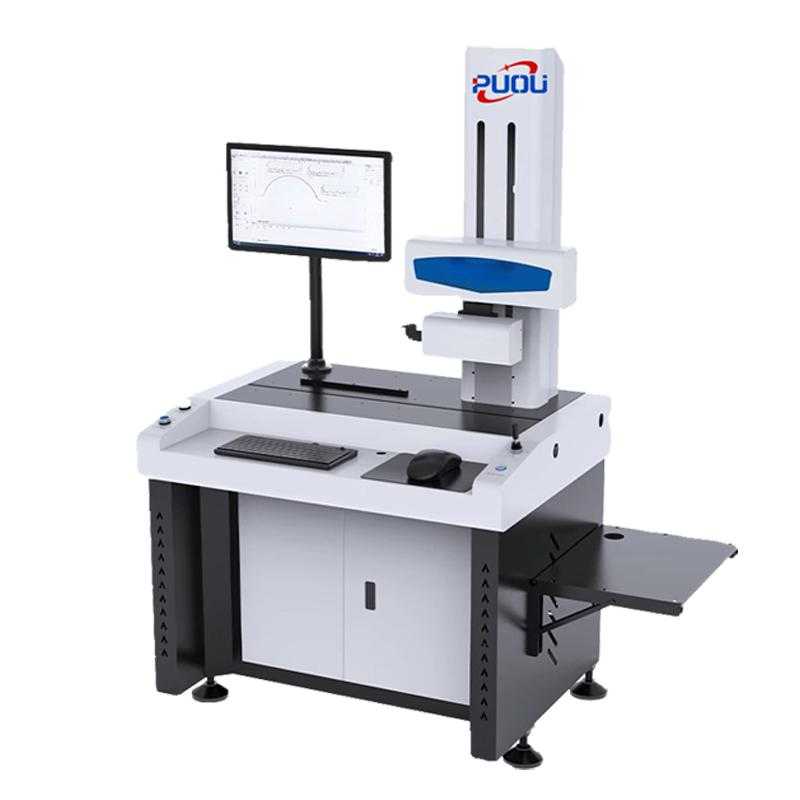
一、设备技术性能
1、测量原理
本仪器测量原理为直角坐标测量法,即通过X轴、Z1轴传感器,测绘出被测零件的表面轮廓的坐标点,通过电器组件,将传感器所测量的坐标点数据传输到上位PC机,软件对所采集的原始坐标数据进行数学运算处理,标注所需的工程测量项目。
此款仪器已可同国外进口仪器性能相比,各方面指标已达到国际标准,仪器符合国家标准GB/T3505-2000, GB/T6062-2001, GB/T10610-1998, 以及国际标准ISO5436, ISO11562,ISO4287的要求
2、轮廓测量功能:
尺寸:包含水平距离、垂直距离、线性距离、半径、直径
夹角:包含水平角、垂直角、夹角
位置公差:包含平行度、垂直度
形状公差:包含直线度、凸度、圆弧轮廓度
辅助生成:包含辅助点、辅助线、辅助圆
粗糙度分析:Ra、Ramax、Ramin、Rasd、Rp、Rpmax、Rpmin、Rpsd、Rv、Rvmax、Rvmin、Rvsd、Rz、Rzmax、Rzmin、Rzsd、R3z、Rc、Rcmax、Rcmin、Rcsd、Rt、Rq、Rqmax、Rqmin、Rdsd、Rsk、Rskmax、Rsmin、Rsksd、Rku、Rkumax、Rkumin、Rkusd、Rsm、Rsmmax、Rsmmin、Rsmsd、Rs、R△a、R△amax、R△amin、R△asd、R△q、R△qmax、R△qmin、R△qsd、Rk、Rpk、Rvk、Mr1、Mr2、Rλa、Rλamax、Rλamin、Rλasd、Rλq、Rλqmax、Rλqmin、Rλqsd、Rδc、Rpc、Rmr
波纹度分析:Wa、Wamax、Wamin、Wasd、Wsa、Wca、Wa08、Wc、Wcmax、Wcmin、Wcsd、Wt、Wz、Wzmax、Wzmin、Wzsd、Wp、Wpmax、Wpmin、Wpsd、Wv、Wvmax、Wvmin、Wcsd、Wq、Wqmax、Wqmin、Wqsd、Wsm、Wsmmax、Wsmmin、Wsmsd、Wsk、Wskmax、Wskmin、
Wsksd、Wku、Wkumax、Wkumin、Wkusd、W△q、W△qmax、W△qmin、W△qsd、Wδc、Wmr
原始轮廓分析:Pa、Pt、Pp、Pc、Pv、Pz、Pq、Psm、Psk、Pku、RzJ、Rpq、Rvq、Rmq、Pmr、P△q、Avh、Hmax、Hmin、Area、Pδc、Tilta
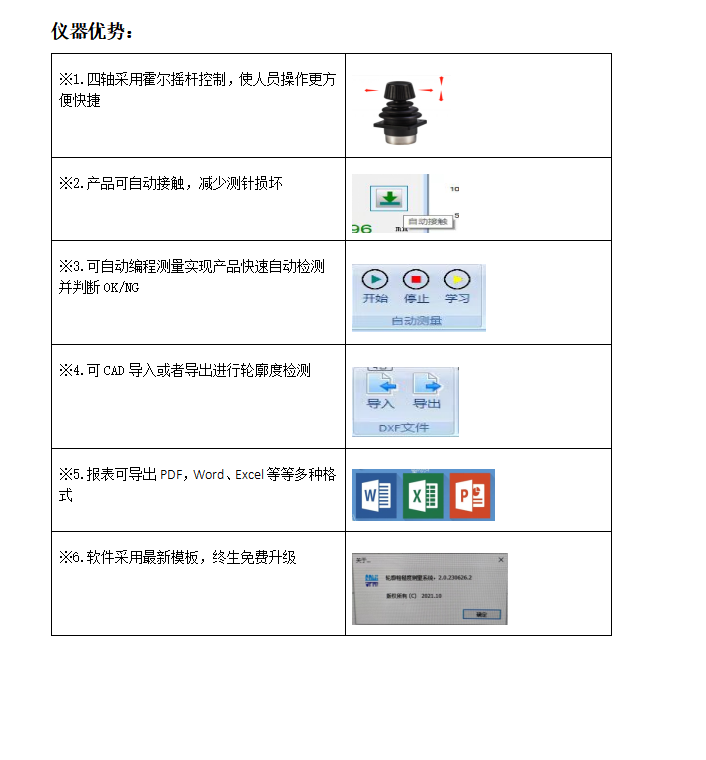
一、设备参数
测量范围 | X方向驱动器 | 140mm | |
Z1 | 轮廓度量程 | 20mm | |
Z1 | 粗糙度量程 | ±1500μm | |
Z1 | 分辨率0.02微米 | ||
Z轴高度(立柱) | 400mm | ||
可检测最小内孔 | 5mm | ||
轮廓技术参数 | 线性精度 | ±(0.8+|0.15H|)μm | |
圆弧 | ±(1+R/12)μm | ||
角度 | ±1′ | ||
直线度 | 0.5μm/100mm | ||
粗糙度技术参数 | 线性精度 | ≤±5% | |
残值噪声 | ≤0.005μm | ||
重复稳定性 | 试值2% | ||
截止波长 | 0.025、0.08、0.25、0.8、2.5、8mm | ||
评定长度 | λcX1、2、3、4、5 | ||
传感器 | 类型 | 美国 | |
分辨率 | 0.02μm | ||
产地 | 美国 | ||
爬坡角度 | 上升77度 下降87度 | ||
粗糙度评定参数 | Ra、Rz、(Rmax、Ry)、Rt、Rp、Rpm、Rz(jis)、Rv、R3z、Rs m、Rsk、Rk、Rc、Rpk、Rvk、Mr1、Mr2 | ||
测量速度 | 0.05-20mm/s | ||
Z轴速度 | 0.05-20mm/s | ||
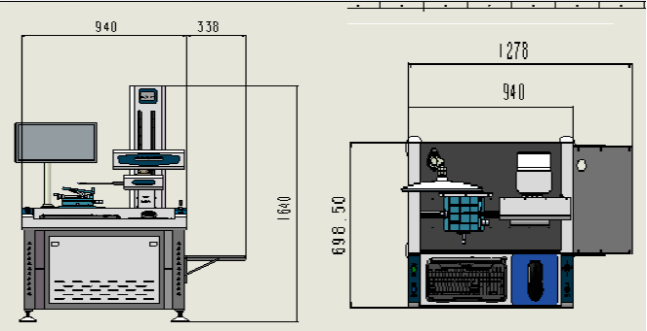
设备外形尺寸
产品 | 包装 | 总重量 (Wt.kg) | 体积 (CBM m³) | ||||||
Lx | Ly | Lz | Wt(kg) | Lx | Ly | Lz | Wt(kg) | ||
1278 | 698 | 1640 | 180 | 1378 | 798 | 1700 | 50 | 400 | 1.39 |
Copyright © 2024 普欧仪器科技(东莞)有限公司 All Rights Reserved.  粤公网安备44190002007799号粤ICP备2024191113号-1
XML地图
技术支持:普欧仪器
 扫一扫咨询微信客服

